问题 1:把几张照片对齐、融合成一张全景
- 问题
- 绕同一个点转动相机拍的照片可以用单应性对齐,但有两个难点:变换后的照片会落到负坐标或画面之外;直接把照片一张张贴上去,曝光和对齐的细微差别会在交界处留下明显接缝。
- 做法
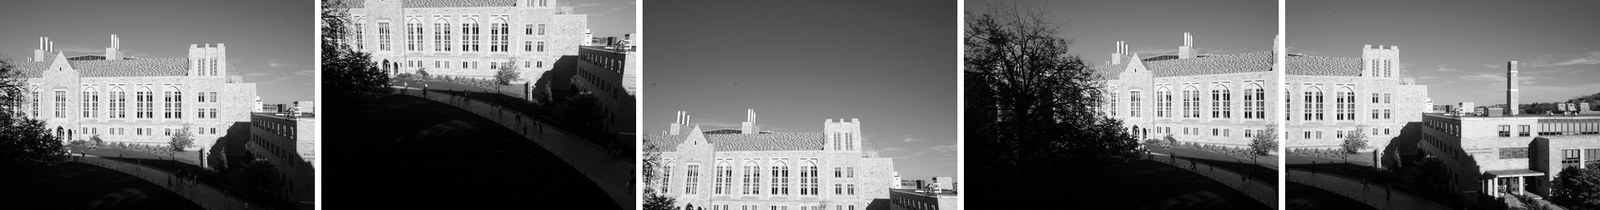
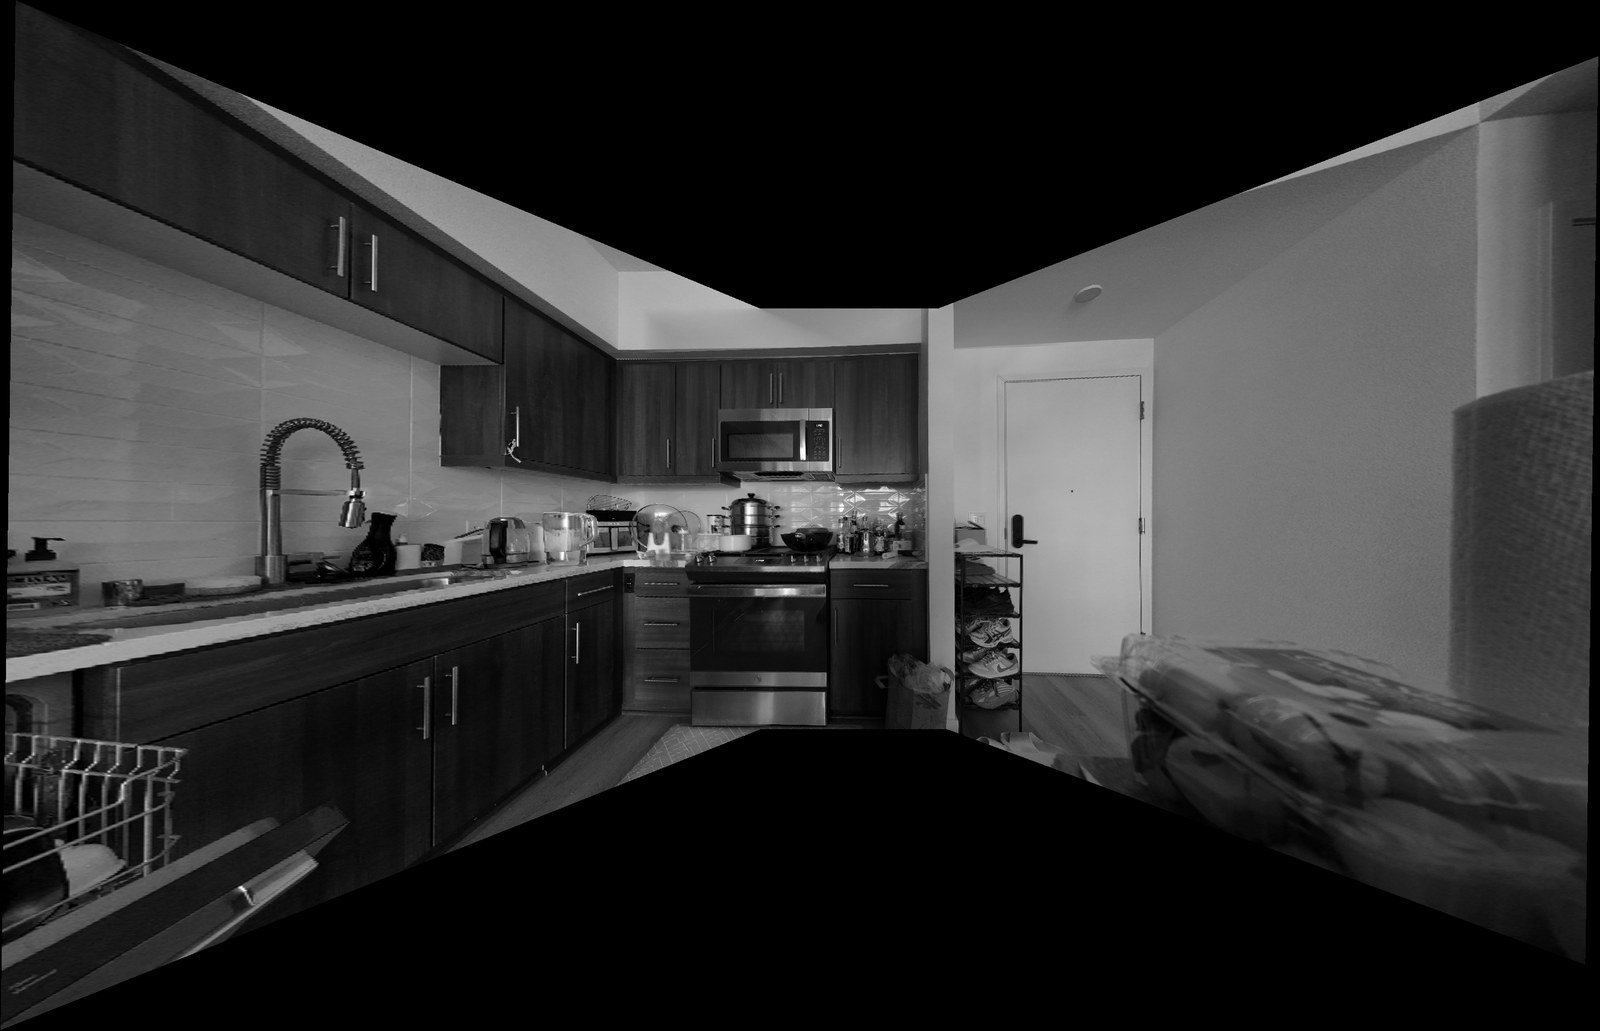
- 用线性最小二乘估计每个单应性:每组对应点给出两个方程,固定 h33 = 1,用 np.linalg.lstsq 求解。课程给的两组照片我每张都点了 16 组对应点(最少需要 4 组)。
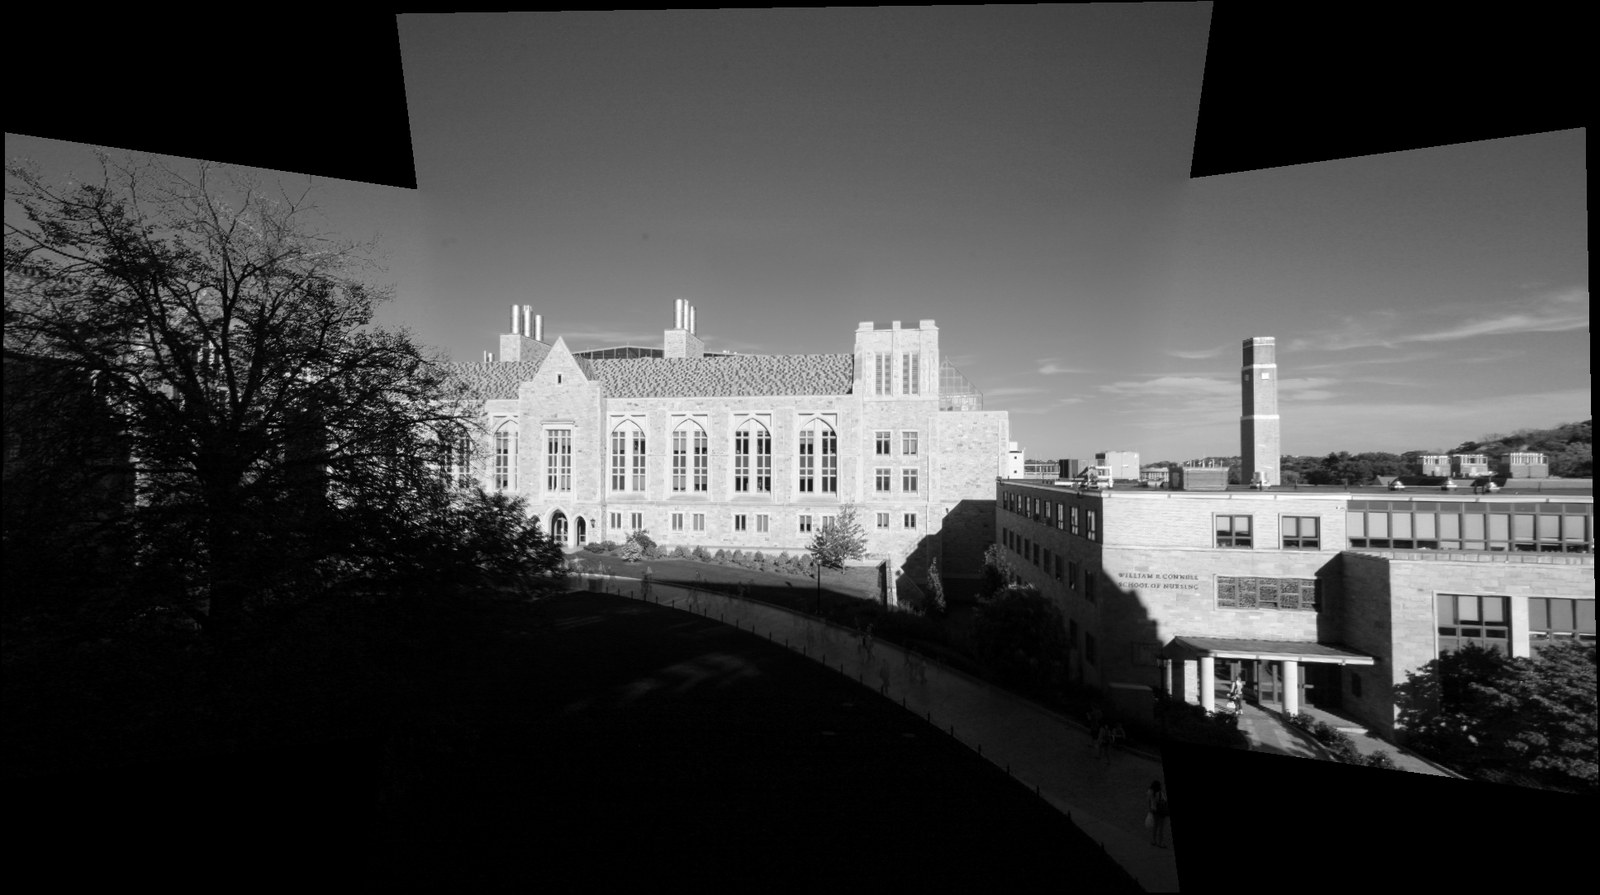
- 把每张照片的四个角变换到基准照片的坐标系,取包围盒作为输出画布;再把每个像素经单应性映射过去,用 scipy 的 griddata 在画布网格上重新采样。
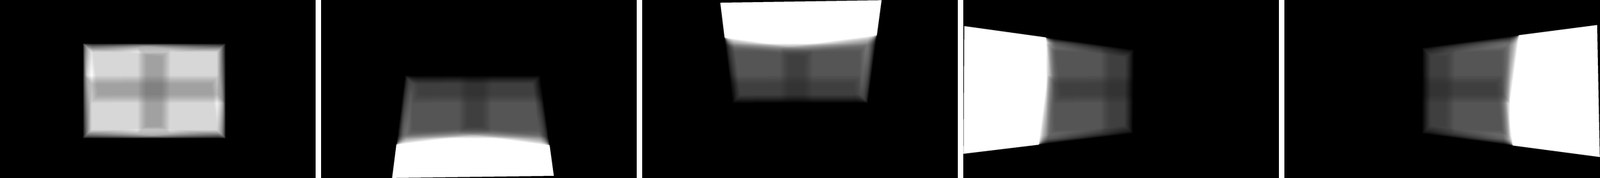
- 用羽化透明度融合:每张照片的权重是它到照片边缘的距离变换,截断在 55 像素,再归一化使重叠处权重之和为 1;没有照片覆盖的像素保持黑色。
- 为什么这样做
- 用多于 4 组的点做最小二乘,可以把点击误差平均掉,而不是精确拟合某几次点歪的点击。距离变换的权重在照片边缘降到 0,过渡被分散到整个重叠区,而不是发生在一条硬边上;截断在 55 像素,则把过渡限制在靠近边缘的一条带里。